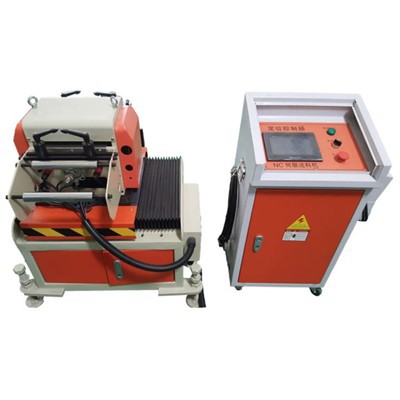
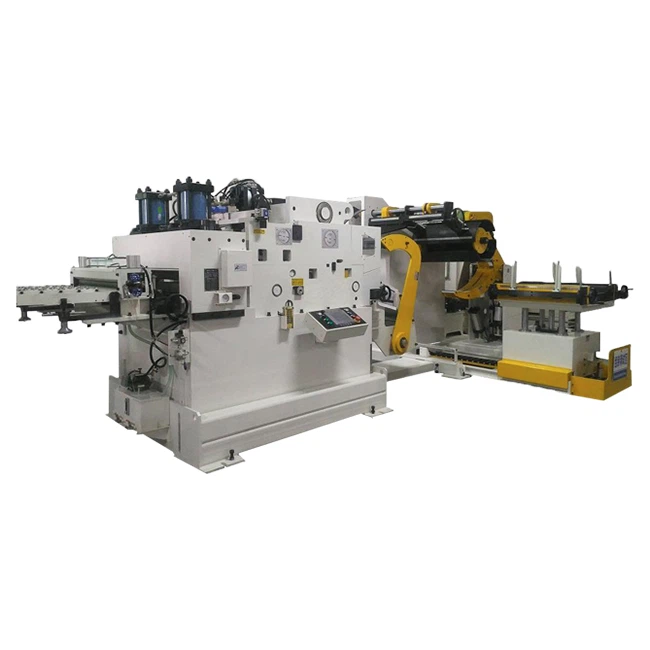
フィーダー、高いオートメーション、平坦化、プレス、簡単操作、偉大な労働コストと床のスペース等で保存の良い餌同期の高精度、高パフォーマンス。それはよりもっとプレスの顧客の支持を獲得しています。.需要の増加より多くより多くのメーカーは、3 つの送り装置の生産に従事して設計と生産に特にそれらと来る質を混合されてもいます。問題があります。
アンコイラー staightener とフィーダーは主に 2 つの主要な機能コンポーネントで構成されます: ラック部分と餌の平準化、その平準化給電部の設計の主な問題が表示されます。平坦化 3 つの送り装置の一部を供給繰出し機構フロントが含まれています。、機構、背面送り機構、駆動装置を平準化中。
問題 1: ドライブ デバイスの送り装置、サーボ モーターによっては一般に給紙ローラーが制御します。サーボ モーター自体の出力トルクが小さい、使用のニーズを満たすことができないため、一定の減速給紙ローラーとサーボ モーター間で実行される必要があります。現時点の使用の増加を図る。一般的には、減速機の減速のための使用に加えて基本的に 2 段同期ホィール減速度または 1 段同期ホィール減速度を採用します。構造の違いにより、実際の製造と 2 段同期ホィール減速度を使用する場合、インストールするのには便利だし、タイミング ベルトを着用後、タイミング ベルトを交換するより厄介です。減速、大きな減速のため、実際の使用での第 1 段階の同期ホイールを使用する場合、タイミング ベルト歯の数が少ない、化けます。率の減少、効果は非常に満足ではないです。
問題 2: 供給プロセスの 3 つの送り装置の精度の要件を満たす必要がある一般的にたびに餌のエラーを排除するために金型の位置決めピンを設定します。したがって、供給装置はそれぞれの餌でリラックスできる機能を持っている必要があります。ステップを完了すると、給紙ローラーを各フィードの誤差の累積を排除するために各製品の再配置を達成するためにリラックスする必要があります。それの実際の使用中に、実際の弛緩、リラクゼーションと緩和が完了したときを達成だけことができることがわかった。前のリラクゼーションのみ使える巻き処理中にリラックスしているとき完全な均一性とリラクゼーションに最適なフロント ローラーのみに緩和の動きを制御することは困難だ、真ん中と後ろを放す前に撮影する場合供給材料の弾力性が大きい場合や材料が厚いときの利便性のための材料を押します。
問題 3: it の使用中にリラクゼーション用の動力源は空気圧とパンチング マシンとの組み合わせて一般的に使用されます。振動が発生し、その振動による位置決め 3 で 1 フィーダー、場合に発生は必至です。ネジが緩んでいると平坦化、精度に影響を与えます。したがって、側板と位置決め軸のタップと固定サイド プレート間の距離に皿穴を直接処理する現在の方法はまたは位置決め軸は追加されません。エラーを除去するために位置決め軸を調整します。
デザインと fanty 機械の生産は、3 つの主要な問題は、洗練されているし、最適化されました。第 1 段階同期ホィール減速度と一次減速の伝送のみ簡単にインストールおよび維持しますが、またそれは、伝送効率を改善する有益ですローラー シリンダー自動バルブ制御から動作するユーザーに便利ですし、コストを節約できます前に餌、手動バルブ制御に変更します。位置決め軸側のプレートが追加され、位置決めを効果的に配置することができます、エラーの場合位置決め軸を調整ことができます。排除します。